
Модель robot as a service объединяет аренду парка мобильных платформ, удаленное диспетчерское обслуживание и регулярный технический регламент узлов в единую операционную услугу с оплатой за полезное действие. В этой связке решающую роль играет физическое состояние контактной поверхности, поскольку именно качество бетонной стяжки и геометрия стыков определяют, сможет ли сервисный подрядчик гарантировать расчетное время перемещения стеллажа при изменении температуры внутри контура.
Общее правило сервисного контракта исходит из понятной схемы: заказчик готовит периметр по стандартным строительным допускам, а провайдер берет на себя безотказную работу колесных шасси и навигации. Если в проходе появляется лужа масла или посторонний предмет, оптические датчики фиксируют помеху, система перестраивает маршрут в объезд, а сервисная ответственность не нарушается. Механизм дает сбой в пограничной ситуации, когда сама геометрия пола перестает быть постоянной величиной, не выходя при этом за рамки формально согласованных строительных нормативов.
Сезонный сдвиг плит и поведение датчиков
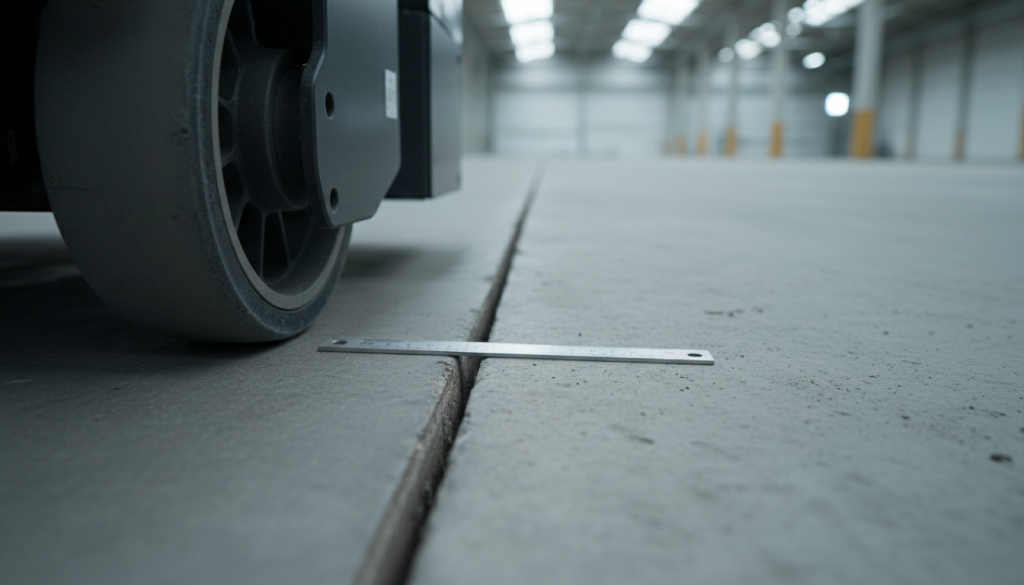
Складские комплексы с рамповыми зонами и частым открытием ворот испытывают постоянные колебания влажности и температуры основания. В местах расположения деформационных швов тяжелые бетонные плиты со временем слегка проседают относительно друг друга. Перепад высоты в три-четыре миллиметра не мешает ручным гидравлическим тележкам и погрузчикам с массивными пневматическими шинами. Для сервисного робота с жесткими полиуретановыми колесами малого диаметра такой порог превращается в постоянный источник вибрации.
В этот момент бортовой инерциальный блок платформы регистрирует резкое вертикальное ускорение. Если порог преодолевается на рабочей скорости с грузом весом в несколько сотен килограммов, ведущие колеса кратковременно теряют сцепление с бетоном. Алгоритм одометрии мгновенно фиксирует расхождение между числом оборотов двигателя и фактическим смещением по напольным оптическим маркерам. Центральная система классифицирует это событие как пробуксовку или риск схода груза с платформы и переводит машину в режим экстренной остановки.
Конфликт сервисной ответственности
В стандартном сценарии поломка узла означает выезд техника или автоматическую отправку тележки на станцию обслуживания, где провайдер меняет изношенный привод за свой счет. Однако при циклическом застревании на деформационном шве поломки как таковой нет: механические компоненты исправны, программный код отработал штатно для предотвращения аварии. Проблема локализована в узкой полосе пола шириной в несколько сантиметров, которая днем при нагреве остается вровень с плитой, а к утру из-за охлаждения проседает на критическую долю миллиметра.
Формально ни одно из базовых правил сервисной модели здесь не работает в пользу быстрого решения:
- Поставщик услуги не может программно отключить датчики ускорения, так как это приведет к риску падения перевозимых стеллажей на других участках маршрута.
- Заказчик не нарушил условия эксплуатации, поскольку общий уклон пола и чистота проездов соответствуют подписанному паспорту площадки.
- Снижение скорости прохождения шва до минимальной решает проблему пробуксовки, но ломает общий норматив времени доставки груза к комплектовочным станциям.
Признаки стабилизации контура
Выход из подобного пограничного режима требует инструментального сопряжения физического дефекта с алгоритмами диспетчера. Инженеры фиксируют динамический профиль шва с помощью механического клинового щупа в моменты максимального суточного перепада температур. Полученная микрокарта высот заносится в профиль движения парка: платформа получает команду замедлиться за полметра до проблемной плиты, аккуратно перекатить ведущую колесную пару через зазор и восстановить номинальную тягу только после подтверждения сцепления обоими приводами.
Признаком того, что пограничный конфликт устранен, служит исчезновение аварийных флагов по одометрии в логах диспетчерской системы без падения суточной нормы выработки. Колесные платформы преодолевают стык плит без вибрационных ударов по подвеске, центральный диспетчер перестает требовать подтверждения от оператора, а поток транспортируемых ячеек возвращается в расчетный сервисный график.